近日,2026年IEEE/RSJ智能机器人与系统国际会议(IROS 2026)在美国匹兹堡举行。best365官方网站登录入口王乾乾团队的研究成果“Autonomous Multimodal Locomotion Control of a Magnetic Strip Soft Robot”从4348篇论文中脱颖而出,成为大会最佳论文奖10篇入围论文之一,并同时入围最佳学生论文奖。学院硕士生王斌、博士生罗盛铭为论文共同第一作者,王乾乾为论文通讯作者。
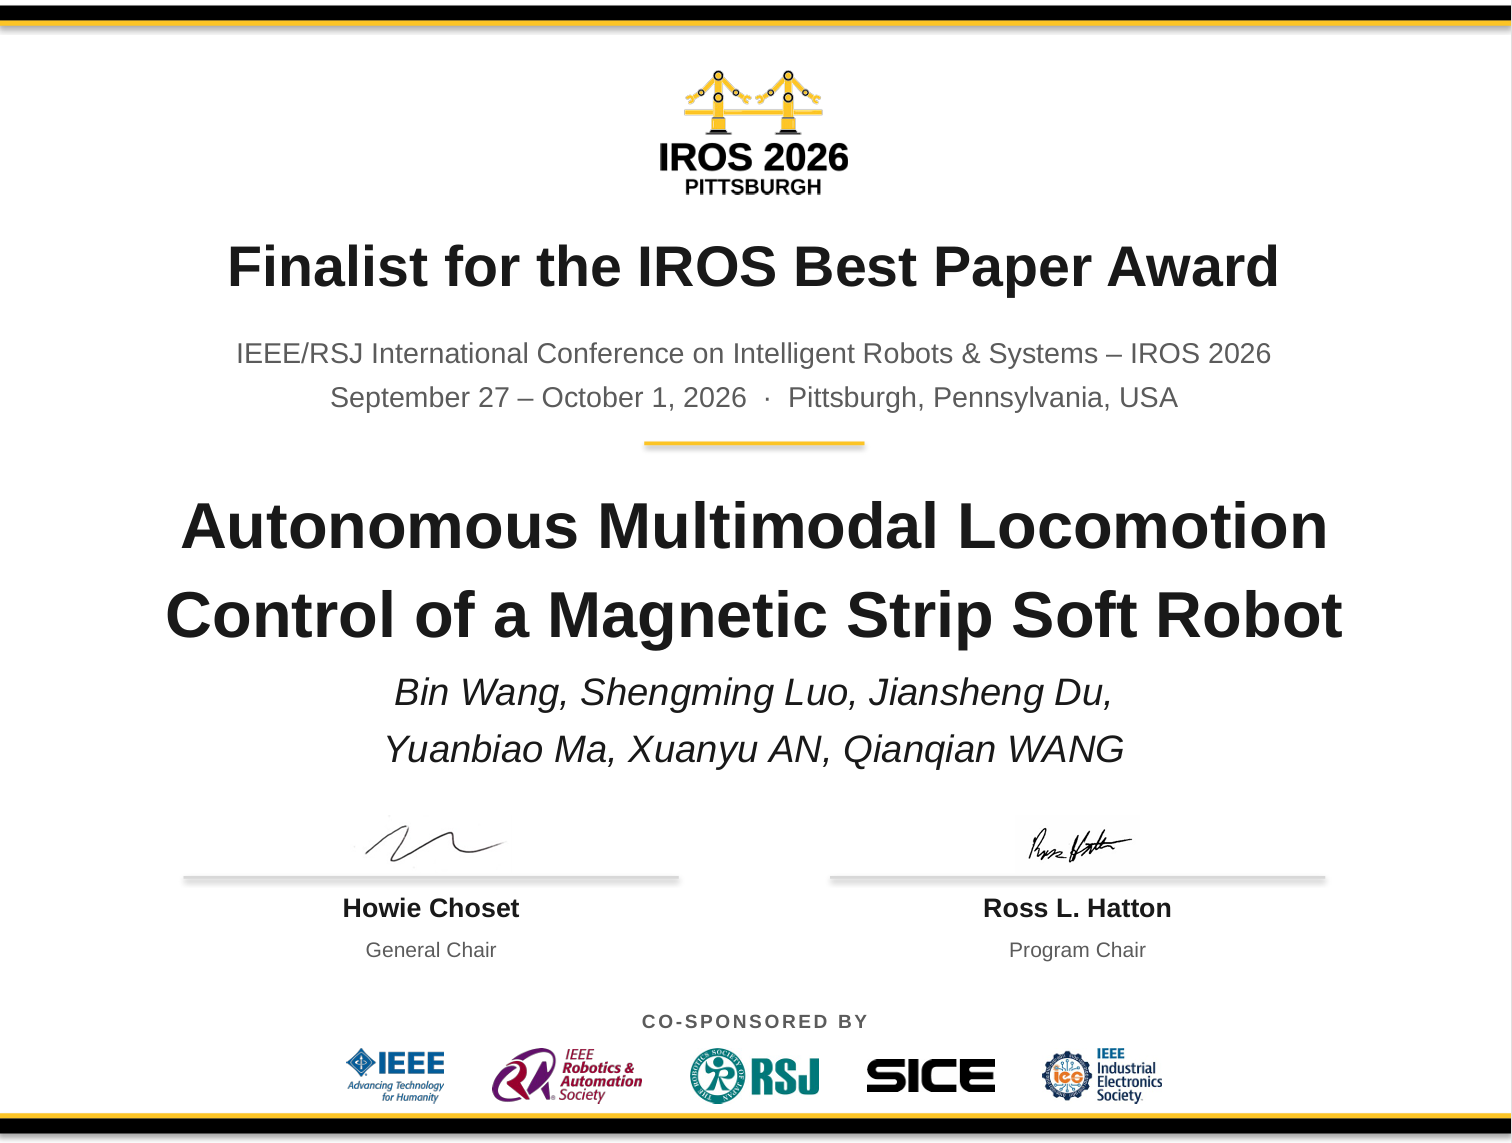
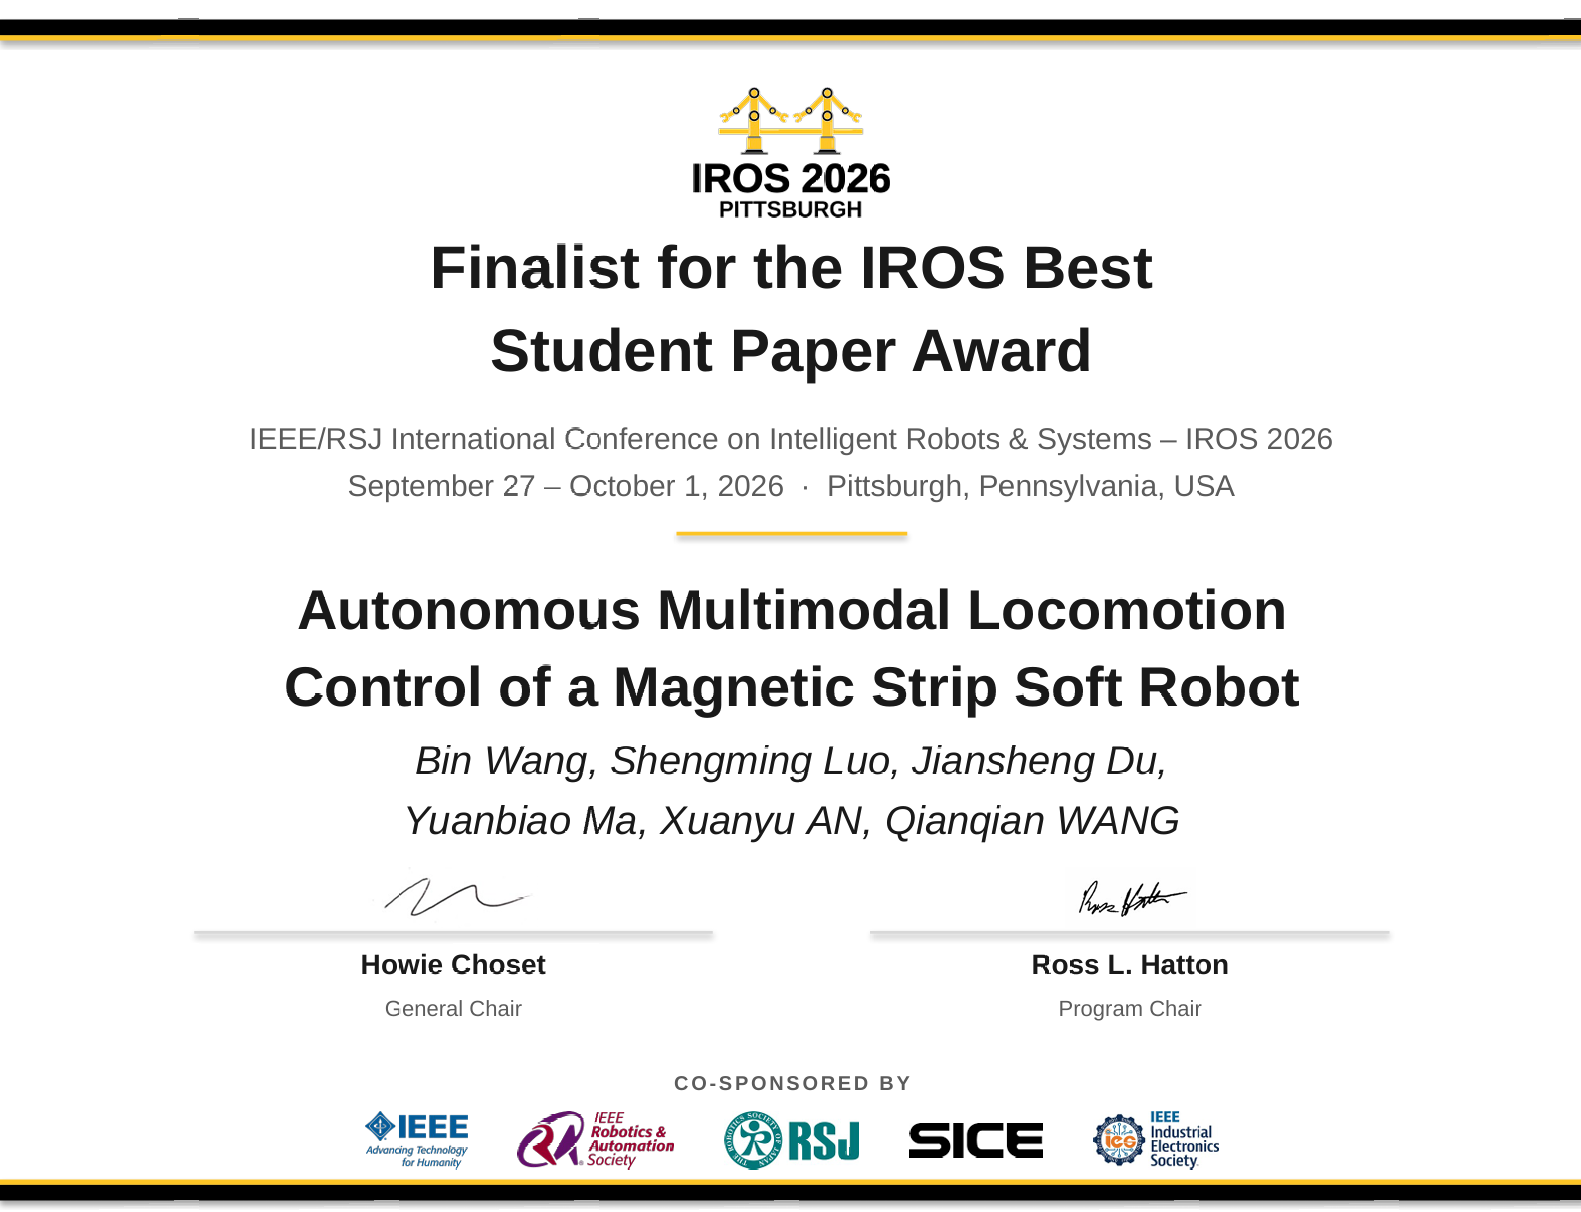
该研究围绕磁性软体机器人在受限环境中的多模态运动控制与自主任务执行问题,构建了集机械臂磁驱动、视觉状态感知与任务编排于一体的自动化操控框架。团队通过规划磁场源的空间位姿与运动轨迹,调控软体机器人的形态变换,实现爬行与滚动两种运动模式;结合视觉位置反馈与形态特征表征,建立了连接磁场驱动、机器人运动响应与在线观测的闭环控制流程。在此基础上,通过任务编排协调不同任务阶段与运动模式,完成了窄道通行、阶梯翻越、导航运物和药物递送四类任务,验证了该框架在受限空间运动、障碍跨越与物品运输等场景中的有效性。
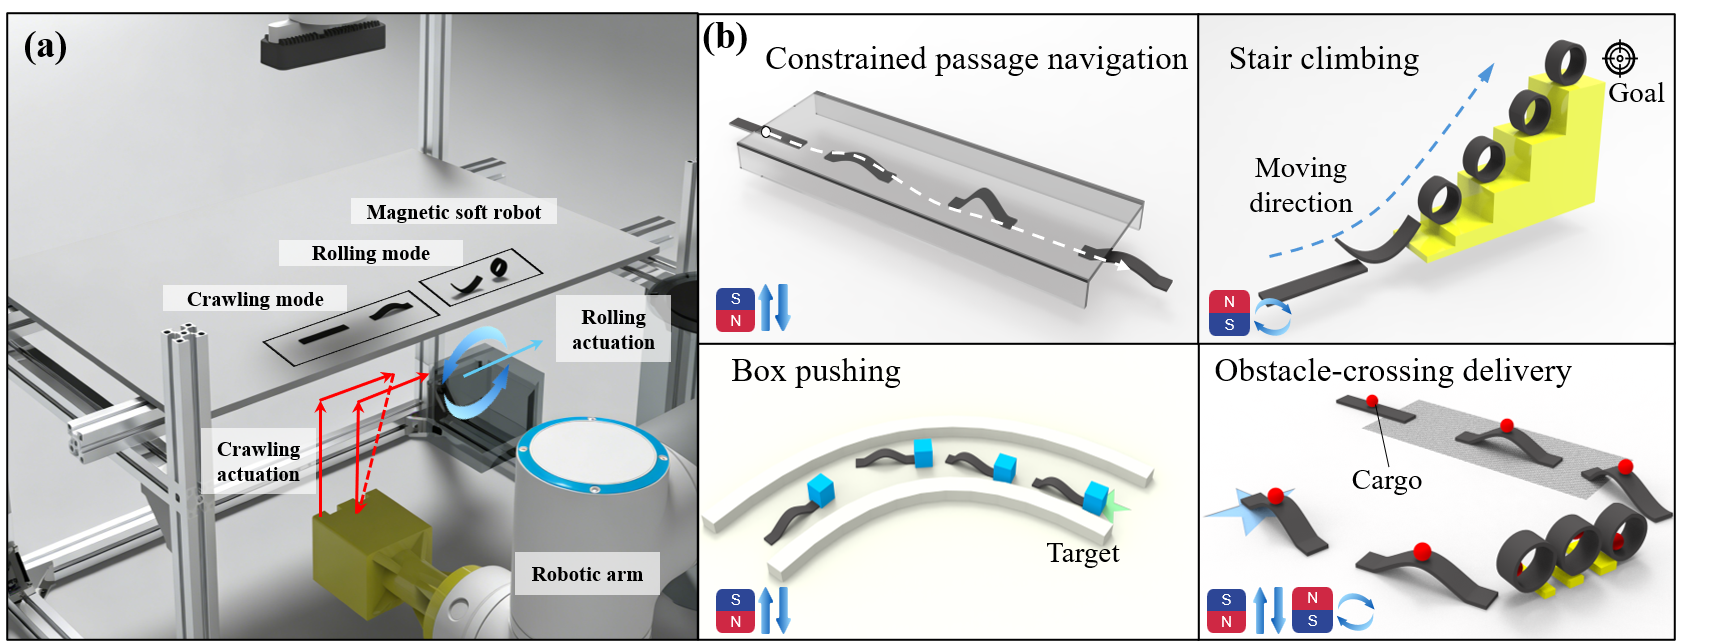
该成果为磁性软体机器人从单一运动控制拓展至多模态协同与自主任务执行提供了可复现的技术路径,通过磁驱动、视觉感知与任务编排的协同融合,提升了机器人运动控制与任务执行的自动化水平,为其在受限环境中连续完成多阶段任务提供了方法与系统支撑。
IEEE/RSJ智能机器人与系统国际会议(IROS)是机器人领域公认的三大国际顶级学术会议之一,在国际机器人学界享有盛誉。IROS2026吸引了全球顶尖高校、科研机构及科技企业的广泛参与,成为机器人领域前沿成果竞相亮相的重要舞台。大会以严格的学术评审和高水平的研究成果著称,是观察全球机器人技术发展趋势的重要窗口。
供稿:王斌 王乾乾
审核:刘晓军